Tech Chat | Pontos lézeres felmérés Horus RTK‑val
A lézeres felmérés a Horus RTK-vevő egyik legfontosabb funkciója. A lézermodul, a kamera és az IMU-technológia kombinálásával a Horus lehetővé teszi a pontok távoli mérését anélkül, hogy a célpontot fizikailag el kellene foglalni.
A hagyományos lézeres RTK-hoz képest a Horus egyedi előnyt kínál: kamerával támogatott célzást. A beépített kamera akkor is segít a célpont pontos azonosításában és mérésében, ha a lézerpont szabad szemmel nehezen vagy egyáltalán nem látható.
Ez a blogcikk bemutatja a Horus lézeres felmérésének szokásos munkafolyamatát, és gyakorlati tanácsokat ad a stabilabb, pontosabb terepi eredményekhez.
1. lépés: A vevő előkészítése
A lézeres felmérés megkezdése előtt állítsa a Horust rover üzemmódba, és győződjön meg róla, hogy elérte a Fixed RTK-megoldást.
Ezután lépjen a Survey → Point Survey menübe, és végezze el az IMU inicializálását.
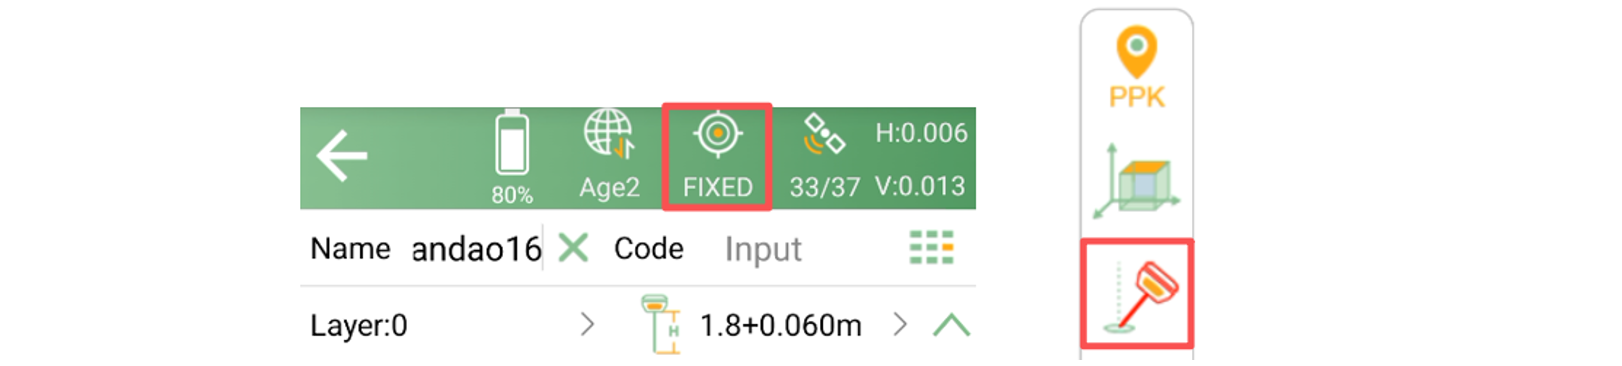
A stabil fix RTK-megoldás és a megfelelően inicializált IMU elengedhetetlen a pontos lézeres méréshez, mert a végleges koordináták számítása a GNSS-helymeghatározás és az IMU orientációs adatai alapján történik.
2. lépés: A kamerával támogatott célzás engedélyezése
Az Aimikon megérintésével engedélyezze a lézeres felmérést és a kamerával támogatott célzást. A képernyőn megjelenik az elülső kamera élőképe. Amikor a lézert egy célpontra irányítja, szálkereszt jelenik meg a képen, és a lézerpont a szálkereszt közepén helyezkedik el.
A pontosabb célzáshoz belenagyíthat a képbe. A célpont beállítása után a Surveygombbal végezze el a mérést.

Megjegyzés: Ha CORS-üzemmódot használ, és az adatgyűjtő Wi-Fi-kapcsolatán keresztül éri el a hálózatot, gondoskodjon arról, hogy legyen SIM-kártya az adatgyűjtőben. Ellenkező esetben a Horus Wi-Fi-jéhez a képadatok átvitele céljából történő csatlakozás megszakíthatja a hálózati korrekciós kapcsolatot, és a vevő elveszítheti a fix megoldást.
Az IMU pontossága és a lézeres felmérés kapcsolata
A lézeres felmérés koordinátáit a vevő GNSS-pozíciójából, a lézerrel mért távolságból és az IMU által szolgáltatott orientációs szögekből számítja a rendszer. E paraméterekből geometriai számításokkal határozza meg a célpont koordinátáit. A lézeres mérési távolság növekedésével az IMU kis szöghibái nagyobb hatást gyakorolhatnak a végső koordinátapontosságra, ezért az IMU teljesítménye különösen fontos nagy távolságú lézeres felmérésnél.
Ha a vevő hosszabb ideig mozdulatlan marad, az IMU pontossága fokozatosan romolhat. Bár az eszköz továbbra is rendeltetésszerűen működik, az orientáció pontossága kissé csökkenhet, ami befolyásolhatja a lézeres mérés pontosságát.
Az IMU teljesítményének követéséhez a SingularPad kamerával támogatott felméréskor Yaw értéket jelenít meg.
A Yaw érték hasznos jelzést ad az IMU aktuális állapotáról:
0.200–0.300: a lézeres felméréshez ajánlott tartomány
0.300 felett: a pontosság romlani kezdhet
Az alacsonyabb értékek általában jobb IMU-teljesítményt jeleznek
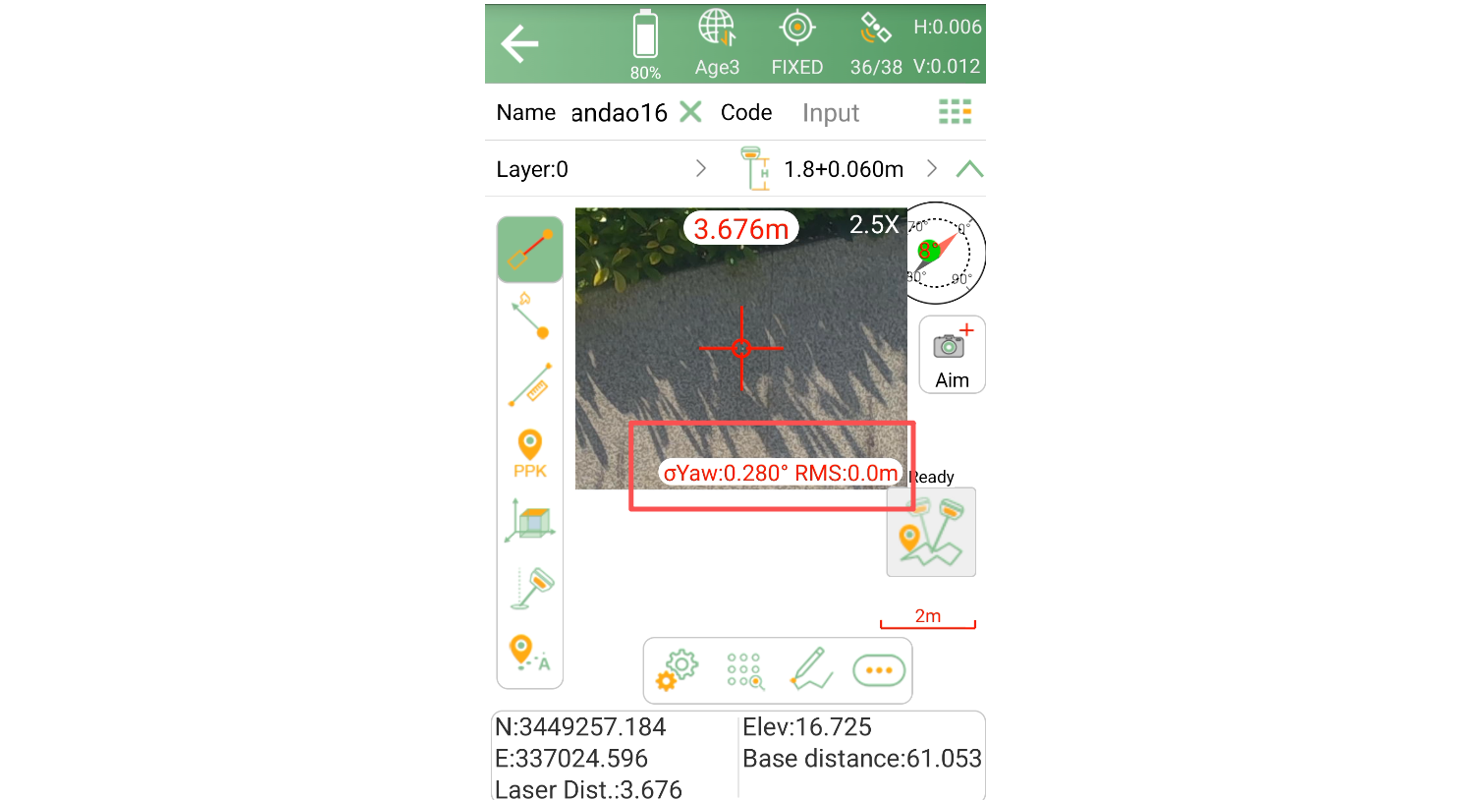
Fontos mérések előtt ajánlott ellenőrizni a Yaw értéket, és meggyőződni arról, hogy az ajánlott tartományon belül marad.
1. tanács: Szükség esetén frissítse az IMU-t
Ha a Yaw érték túl magasra emelkedik, az IMU megfelelő működése általában gyorsan helyreállítható.
Egyszerűen emelje fel a vevőt, és:
Sétáljon egy kis kört, vagy
Finoman mozgassa és forgassa a vevőt
Rövid mozgás után az IMU frissíti orientációs modelljét, és a Yaw érték jellemzően csökken.
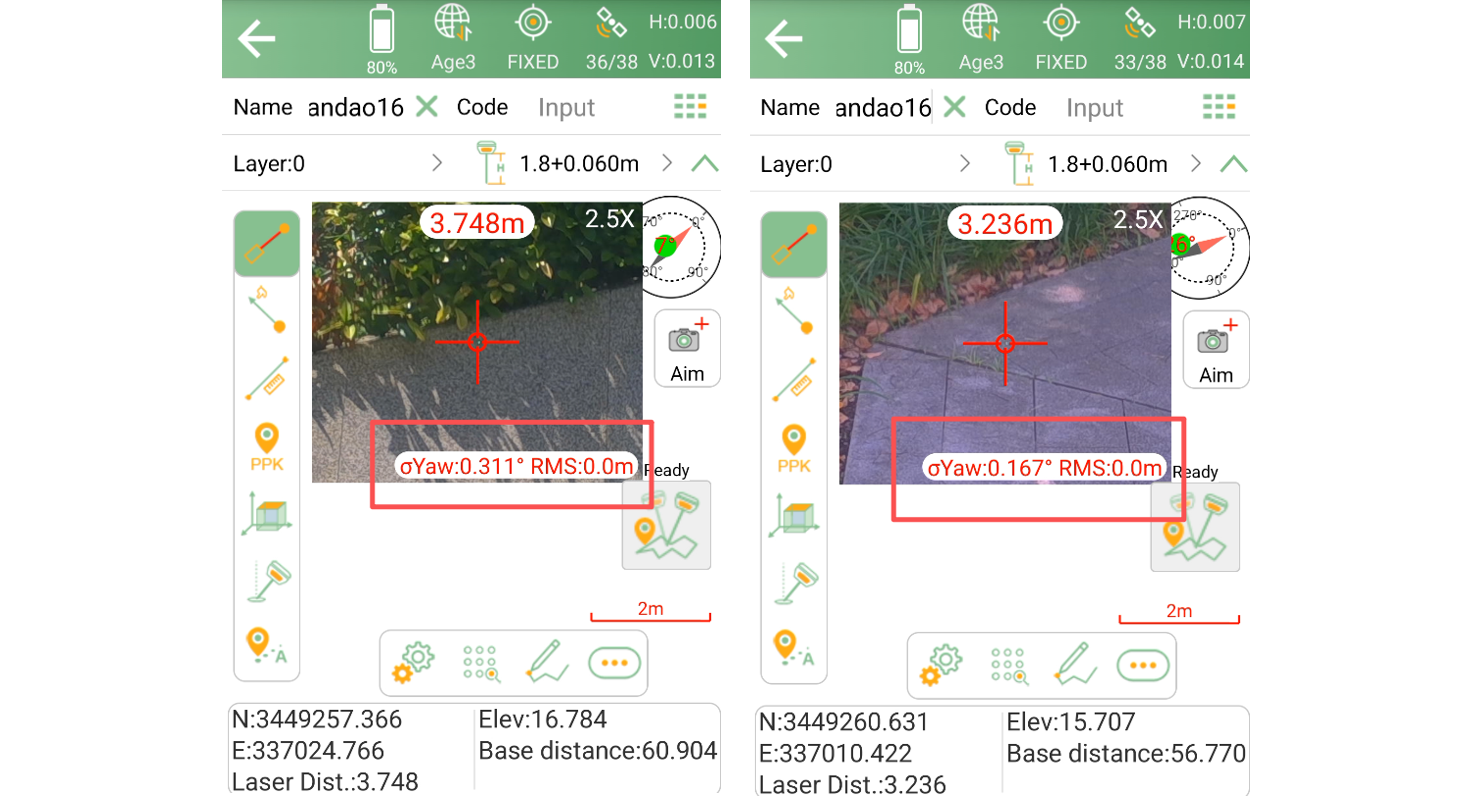
Amint a Yaw érték visszatér az elfogadható tartományba, a lézeres mérések nagyobb biztonsággal végezhetők.
2. tanács: Javítsa a stabilitást célzás közben
Távoli célpontok mérésekor már a kéz enyhe mozgása is eltérítheti a lézert a kívánt ponttól.
Bár a kamera segít a célpont helyének azonosításában, a legjobb eredményhez továbbra is fontos a stabil célzás.
A nagyobb stabilitás érdekében a következőket ajánljuk:
A Laser RTK Stabilizer használata
Kétlábú támasz
Más megfelelő bottámasztó tartozékok

Ezek a tartozékok csökkentik a kéz mozgását célzás közben, így könnyebb a lézert a célponton tartani, és javul a mérések egyenletessége.
Összefoglalás
A GNSS-helymeghatározás, az IMU-technológia, a lézeres mérés és a kamerával támogatott célzás ötvözésével a Horus hatékony megoldást kínál a hozzáférhetetlen vagy nehezen megközelíthető pontok mérésére.
A legjobb eredmény érdekében mindig biztosítsa a fix RTK-megoldást, figyelje az IMU Yaw értékét, és célzás közben tartsa stabilan a vevőt. Ezen egyszerű gyakorlatok követése jelentősen javíthatja a lézeres felmérés pontosságát és hatékonyságát a valós terepi alkalmazásokban.
Kulcsszavak
Kapcsolódó termékek
Kapcsolódó cikkek