Tech Chat | RTK és PPK: az adatfeldolgozás és a pontosság fő különbségei
Korábbi, Tech Chat | Statikus mérés, RTK vagy PPK: melyik a jobb? című blogcikkünkben általános szempontok alapján hasonlítottuk össze a statikus mérést, az RTK-t és a PPK-t, elsősorban az alapelvekre és a jellemző alkalmazási területekre összpontosítva. A cikk segített tisztázni, melyik helymeghatározási módszer milyen projektekhez megfelelő.
Erre alapozva most részletesebben megvizsgáljuk az RTK és a PPK közötti különbségeket az adatfeldolgozás, a pontosság és a munkafolyamat szempontjából, valamint azt, hogy ezek miért lényegesek a gyakorlati mérnöki és geodéziai alkalmazásokban.
RTK és PPK: két út a centiméteres helymeghatározáshoz
A valós idejű kinematikus (RTK) és az utófeldolgozott kinematikus (PPK) helymeghatározás egyaránt a vivőfázis-mérések kettős különbségein alapul; mindkettőt széles körben használják centiméteres pontosság elérésére.
A mérnöki gyakorlatban gyakran az RTK-t részesítik előnyben hatékonysága miatt. A helymeghatározási eredmények azonnal rendelkezésre állnak a terepen, így a kezelő helyben ellenőrizheti a méréseket, és jelentősen csökkentheti az ismételt munkavégzés szükségességét. Az RTK az utófeldolgozást is szükségtelenné teszi, csökkentve a munkaerő- és időráfordítást. A valós idejű helymeghatározást igénylő alkalmazásokban – például gépvezérlésnél, precíziós mezőgazdaságban vagy UAV-műveleteknél – az RTK alapvető megoldás.
A PPK ezzel szemben a lehető legnagyobb pontosságot és a robusztusságot helyezi előtérbe. Megbízható alternatívát kínál olyan projektekben, ahol az RTK pontossága nem elegendő, vagy a kommunikációs kapcsolat instabil, illetve nem áll rendelkezésre.
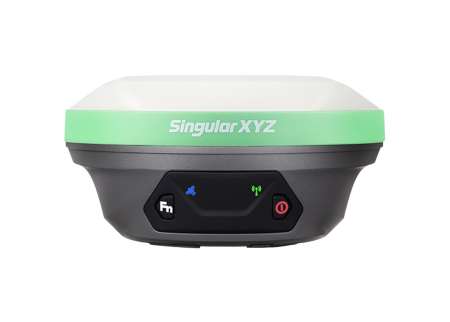
A SingularXYZ X1 és Orion sorozata az RTK és a PPK üzemmódot is támogatja, így a felhasználók a projekt követelményei és a munkakörülmények alapján rugalmasan választhatják ki a legmegfelelőbb megoldást.
Az RTK működése
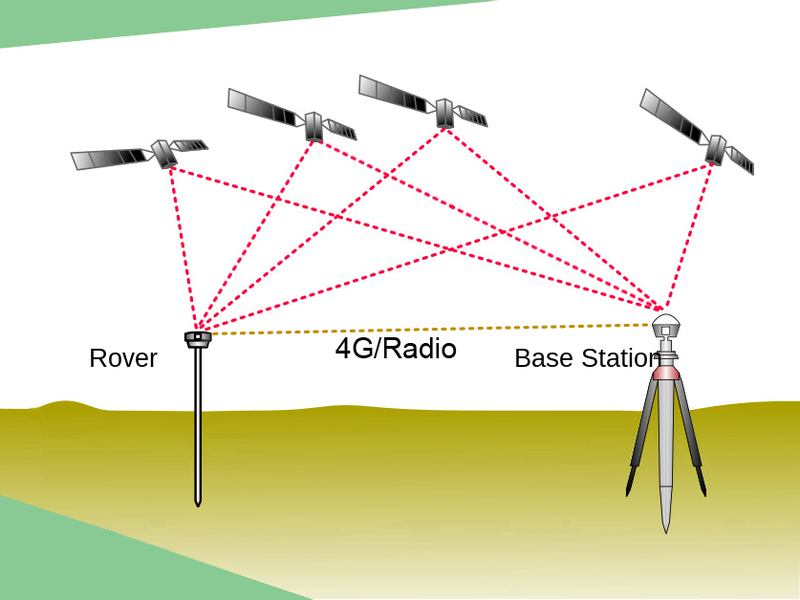
Egy RTK-rendszerben a bázisállomás és a rover egyidejűleg működik.
A bázisállomás folyamatosan veszi a GNSS-műholdak jeleit, meghatározza a mérési adatokat – például a pszeudotávolságot és a vivőfázist –, vagy valós időben differenciális korrekciós adatokat állít elő. Ezeket rádiós, 4G-, 5G- vagy internetes kommunikációs kapcsolaton továbbítja a rovernek.
A rover a valós idejű korrekciók felhasználásával végzi el a differenciális helymeghatározási számításokat, így azonnal, a terepen centiméteres pontosságot ér el.
A PPK működése
Az RTK-val ellentétben a PPK nem támaszkodik valós idejű kommunikációs kapcsolatra.
A bázisállomás és a rover egymástól függetlenül rögzíti a teljes nyers GNSS-mérési adatsort, beleértve a vivőfázist és a pszeudotávolságot, a mérés teljes időtartama alatt. Az adatgyűjtés befejezése után mindkét állomás adatait erre szolgáló utófeldolgozó szoftverbe importálják. A nagy pontosságú helymeghatározási eredményeket ezután fejlett utófeldolgozási algoritmusokkal számítják ki.
Ez a munkafolyamatbeli különbség adja a PPK műszaki előnyeinek alapját.
Miért lehet robusztusabb a PPK nehéz körülmények között?
A valós idejű differenciális korrekcióhoz képest az utófeldolgozott differenciális korrekció több lényeges előnyt kínál:
1. Teljes adatrögzítés és redundancia
Az RTK-rendszerekben a mérési adatokat vagy korrekciós üzeneteket valós időben továbbítják. A kommunikáció megszakadása, a késleltetés vagy a csomagvesztés pontosságromláshoz, sőt a helymeghatározás meghiúsulásához is vezethet.
A PPK-rendszerekben viszont a bázisállomás és a rover összes eredeti mérési adatát rögzítik. Ez a teljes és redundáns adatkészlet szilárd alapot biztosít a nagy pontosságú számításokhoz; ezt az RTK nem tudja garantálni.
2. Adatminőség-ellenőrzés az utófeldolgozás során
A teljes adatkészlet birtokában az utófeldolgozó szoftver átfogó adatminőség-ellenőrzést végezhet. A többutas terjedéssel, alacsony jel-zaj viszonnyal (SNR) vagy kis műhold-magassági szöggel terhelt adatok azonosíthatók, és a feldolgozásból kizárhatók vagy kisebb súllyal vehetők figyelembe.
Az RTK-t ezzel szemben korlátozza a valós idejű feldolgozás és a rendelkezésre álló adatok köre.
3. Kétirányú adatfeldolgozás
A PPK egyik meghatározó műszaki előnye a kétirányú adatfeldolgozás.
Az RTK egyirányú feldolgozást használ: az aktuális pozíció becsléséhez csak a korábbi és az aktuális észlelésekre támaszkodik. Emiatt érzékenyebb a zajra, a kiugró értékekre és a rövid jelkimaradásokra.
A PPK az adatgyűjtés befejezése után időben előre és visszafelé is képes feldolgozni az adatokat. A két irány megoldásainak egyesítésével az algoritmus a „későbbi” adatok alapján korrigálhatja a korábbi becsléseket, így simább és pontosabb eredményt adhat. A PPK a végső megoldásban gyakran rövid GNSS-jelkimaradások esetén is megőrzi a centiméteres pontosságot.
RTK és PPK: gyakorlati összehasonlítás
| Szempont | RTK | PPK |
Kommunikációs kapcsolat | Szükséges | Nem szükséges |
Rendelkezésre álló adatok | Aktuális és korábbi adatok | A teljes észlelési időszak |
Ciklusugrások javítása | Korlátozott | Hatékony |
Eredmény-előállítás | Valós időben | Utófeldolgozással |
Pontosság | Vízszintesen: 8 mm + 1 ppm Magasságilag: 15 mm + 1 ppm | Vízszintesen: 3 mm + 1 ppm Magasságilag: 5 mm + 1 ppm |
Jellemző alkalmazások | Időkritikus feladatok (pl. UAV-k, precíziós mezőgazdaság) | Pontosságkritikus feladatok (pl. nagy pontosságú geodéziai felmérés) |
Az RTK és a PPK egyaránt hatékony GNSS-helymeghatározási módszer, de eltérő szempontokat helyeznek előtérbe. Az RTK a hatékonyságban és a valós idejű működésben erős, a PPK pedig a teljes adatrögzítés és a fejlett utófeldolgozó algoritmusok révén nagyobb robusztusságot és pontosságot kínál.
Az RTK és a PPK támogatásával a SingularXYZ vevői lehetővé teszik a projekt változó igényeihez való rugalmas alkalmazkodást: szükség szerint a valós idejű termelékenység vagy a maximális pontosság választható.
Kulcsszavak
Kapcsolódó termékek
Kapcsolódó cikkek